


자주 묻는 질문 (FAQ)
-
Q
31. 파스텍 제품은 스텝 모터를 채용했기 때문에 일반 서보 시스템처럼 용량을 [Watt]로 계산 할 수 없는 것으로 알고 있습니다만, 서보 시스템을 대체할 수 있는 대략적인 용량
-
A
서보 모터의 경우 속도와 관계없이 토크가 일정하게 나오는 특성이 있어 Watt 계산이 가능하지만, 스텝모터의 경우 속도대별 토크가 다르기 때문에 단순 Watt 환산이 어렵습니다.
굳이 환산을 한다면, 스텝모터 속도대별 용량이 각각 계산되어야 합니다.
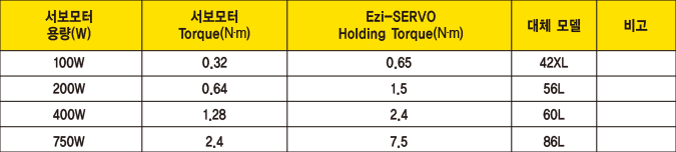
하기 표는 스텝모터 약 1,000rpm 기준으로 대체 가능한 용량에 대한 자료 입니다.
1,000rpm 이상 사용시는 해당 용량보다 토크가 작을 수 있으니 주의하여 주시기 바랍니다.
-
Q
30. 일반 스텝 모터를 사용하고 있는 USER 인데 진동 때문에 저속에서 깨끗한 이미지를 구현할 수가 없습니다. 파스텍 제품 중에서 제안할 수 있는 제품이 있나요?
-
A
파스텍의 Ezi-STEP 시리즈는 타사 제품과 차별되는 아래의 두 가지 기능에 의해 저속에서 보다 깨끗한 이미지를 구현 가능합니다.
1. 고정도 마이크로 스텝 기능 및 Filtering- 고성능 DSP에 의해 기본 분해능인 1.8도를 최대 1/250(0.0072도)까지 분할 가능합니다.- 기존의 드라이브와 달리, Ezi-STEP은 PWM제어를 매 25uSec 마다 수행하기 때문에 보다 정밀한 전류 제어가 가능함에 따라 고정도 마이크로 스텝이 가능합니다.- 또한 극저속 영역에서 입력 펄스의 Software Filtering 기법에 의해 부드러운 운전이 가능합니다.
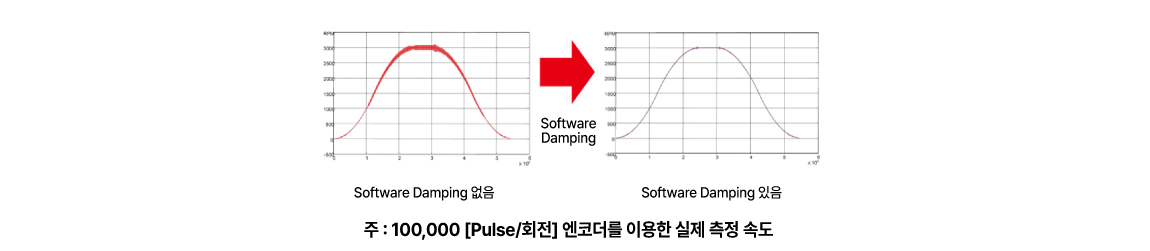
2. Software Damping- 마이크로 스텝 구동 시 스테핑 모터에 가하는 전류는 정확한 정현파 형태지만, 실제로 모터 마그네틱 플럭스의 비선형성, 고속 영역에서의 역기전력 증가에 의한 모터 전류의 감소, 모터 상간 전압의 감소 등 모두 스테핑 모터의 진동을 유발하는 원인입니다. Ezi-STEP은 이 비선형성을 고성능 MCU에 의해 감지하여, 이를 보상하기 위해 모터의 자극 위치에 대한 전류의 위상을 제어함으로써 진동 억제가 가능 합니다. 스테핑 모터의 진동 억제가 가능함에 따라, 고속 영역에서의 운전이 가능합니다.
-
Q
29. 파스텍 제품에 실린더 또는 스크류를 적용 시켜 힘 제어가 필요한 장비를 제조 해 볼까 하는데, 파스텍 제품에는 이러한 기능이 들어 있나요?
-
A
파스텍의 Ezi-SERVO에 의한 토크 제어 기능은 (Torque Control 혹은 Push Motion 기능) 위치 명령에 의해 이동 중 특정 위치에서부터 정해진 힘을 유지하면서 이동하며, 이동 중 물체 (work)에 접촉되면 이동을 멈추지만 (Stop Mode) 그 힘은 계속 유지하는 기능입니다.
(지원 제품 : Ezi-SERVOII Plus-E, Ezi-SERVO PR-MINI, Ezi-SERVO ALL (28각 제외))
· 임의 위치에서, 위치제어에서 토크제어로의 전환이 가능합니다.· 위치 제어에서 토크제어로 전환 후, 소정의 힘에 도달하면 그 토크를 유지합니다.
· 기능 설명
임의의 위치에서, 위치제어에서 토크제어로 전환합니다.토크제어로 전환 후, 이동하여 물체에 접촉합니다. 소정의 토크에 도달하면 정지한 후, 그 토크를 유지합니다.
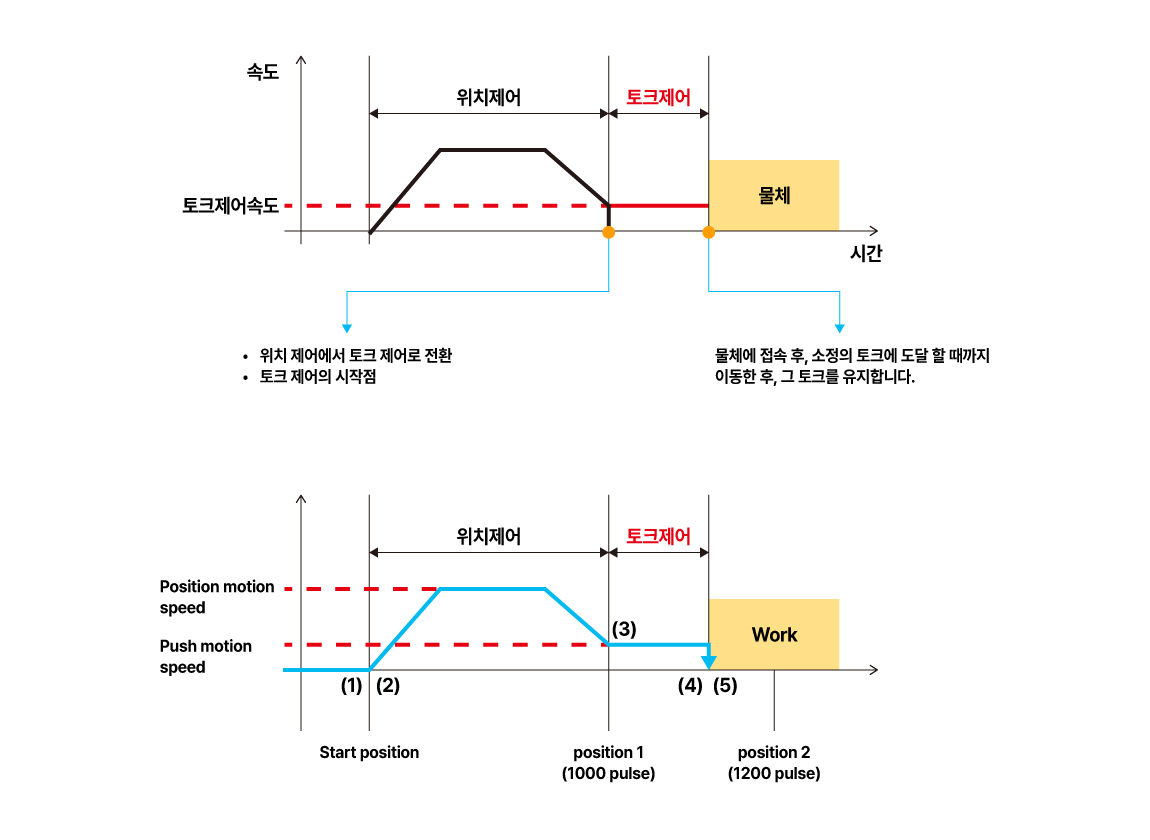
① Push Motion 지령을 내립니다.
② Position Motion 지령을 내리고, 실행합니다. (Position Mode 상태)
③ Position Motion 으로부터 감속하여 Push Motion 속도를 전환합니다.(이 경우, 속도는 400[rpm]이하로 해야 합니다. )
④ 물체에 접촉할 때 까지 이동 후, 접촉하면 소정의 토크를 유지합니다.
(Push Mode 상태) (In Position Signal Output)
-
Q
28. 파스텍 제품에 매우 다양한 기구물 제품이 결합되어 판매 되는 것 같은데, 그 이유가 무엇인가요?
-
A
1. 고객 선택의 편의성
2. 모터 및 기구물 기능최적화
3. 신속한 기술지원
파스텍 제품은 스텝핑 모터 기반, Closed Loop 제어 시스템입니다.일반적으로 고객들이 사용해 온 서보 제품이나 오픈 루프 스텝 모터들의 경우, 스텝 모터 특성에 가장 적합한 Application 들에 부적절한 서보 제품들이 장착 되거나, 또는 오픈 루프 스텝 모터의 단점들 (탈조, 100% 토크 사용 불가 등) 때문에 많은 문제가 발생합니다.
또한 일반적으로 모터와 기구물들을 개별적으로 고객들이 구매하여 사용하기 때문에 위와 같은 문제점들을 잠재적으로 가지고 있습니다.
파스텍에서는 Closed Loop 스텝 모터 시스템이 가장 적합한 기구물들 (인덱스향 기구물 및 소형 액츄에이터 및 실린더 그리고 얼라인먼트 스테이지 등)에 Ezi-SERVO를 장착하여, 고객분들이 One Stop 으로 제품을 구매하실 수 있도록 다양한 솔루션들을 가지고 있으며, 제품 사용 중 기술적인 문의 및 문제점 발생 시, 당사로부터 한 번에 신속한 지원을 받으실 수 있다는 장점이 있습니다.

-
Q
27. Ezi-SERVO 제품은 완벽한 Closed Loop 제품으로 알고 있는데, 혹시 Semi-Closed Loop으로도 제어를 할 수 있나요?
-
A
Ezi-SERVO 제품은 기본적으로 Full Closed Loop 제품입니다.그러나 장비의 특성이나 고객 요청 사항에 따라 필요한 경우 Semi-Closed Loop를 적용하여 제품 판매를 하고 있습니다.
표준 Ezi-SERVO 제품의 경우 0~최대 7 펄스까지 In-Position 설정이 가능하지만, Semi-Closed Loop이 적용 되는 경우, 파라미터 설정에 따라 “0” 일 경우는 Full Closed Loop 제어 “1”일 경우는 Semi-Closed Loop 제어로 변경 사용 가능하며, Semi-Closed Loop 일 경우의 In-Position 범위는 49펄스입니다.
단, Semi-Closed Loop Mode 는 대관성부하의 정지 시 완전정지를 도울 수 있지만, 정지상태(±1.8°) 에서 Open Loop 로 제어를 하기 때문에 위치정밀도가 Full Closed Loop Mode 에 비해 정밀하지 않을 수 있으니 이점 참고 바랍니다.
-
Q
26. Ezi-SERVO가 일반 서보 시스템보다 Settling Time이 길어지는 경우가 있던데, 이것이 In-Position 범위 설정과 관계가 있나요?
-
A
Ezi-SERVO ST의 Settling Time은 In-Position 설정 범위에 따라 차이가 있을 수 있습니다. 0~최대 7 Pulse 범위로 In-Position 설정이 가능합니다만, 오차 범위가 커질 수록 상대적으로 In-Position에 대한 응답 속도 즉, Settling Time이 빨라지며 예를 들어 In-Position 값이 최소값인 ‘0’으로 설정 되는 경우에는 최적의 위치 정밀도를 보장하되 상대적으로 position settling time이 약간 길어 질 수 있습니다.
또한 다음과 같이 Rotary switch 설정에 의해 In-Position 응답을 응답 속도 [Fast Response] 또는 정밀도 [Accurate Response]에 따라, 각기 설정을 하여 적절하게 사용할 수 있습니다.
** Ezi-SERVO-ST 시리즈 이외 타 제품들의 In-Position 설정 방법은 해당 제품의 카달로그 또는 매뉴얼을 참조해 주시기 바랍니다.
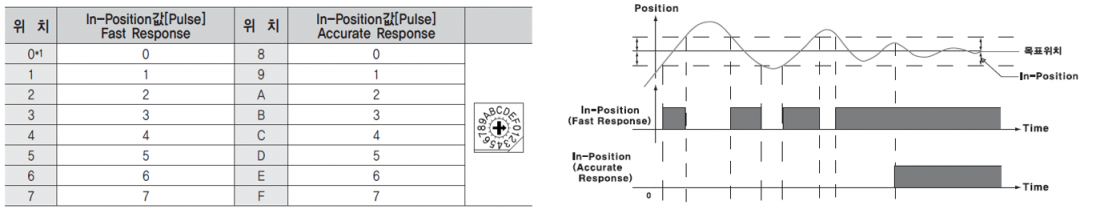
*1 : 출하 시 설정값은 ‘0’ 입니다.
-
Q
25. 부하에 따라 어떻게 게인을 조정할 수 있나요?
-
A
일반적인 서보 시스템에서 게인 조정은 장비 성능 향상을 위해 필수적입니다.게인 조정을 위해서 많은 시간이 필요하고, 부하의 종류에 따라 문제가 발생합니다.그러나 Ezi-SERVO는 스테핑 모터의 특성 (정지 시 모터 최대의 힘 Holding Torque 발생) 을 이용하여 게인 조정이 필요하지 않는 서보 시스템입니다.
특히, 일반적인 서보 시스템에서는 문제가 되는 저강성의 부하 (예를 들어 Belt Pulley 시스템)에는 최적의 시스템입니다.다만, 설비의 부하에 따른 더 빠른 응답을 원하실 경우 아래와 같은 방법으로 게인 스위치를 조정하시면 빠른 응답성과 안정화 된 성능구현이 가능 합니다.
▶ Ezi-SERVO ST 시리즈의 Gain 스위치 설정방법은 다음과 같습니다.
1. 스위치를 ‘0’으로 지정합니다.
2. 모터 응답이 안정화 될 때까지 스위치를 한 단계씩 돌립니다.
3. 현재의 로터리 스위치 위치에서 +,- 방향으로 1 혹은 2단계로 정밀 조정을 합니다.
-
Q
24. 그동안 사용해 왔던 일반 스텝 모터로 장비 구동시에는 탈조 문제 때문에 성능 향상이 어려워서 이를 Ezi-SERVO로 치환해 보려고 하는데, 탈조 문제는 전혀 없나요.
-
A
Ezi-SERVO는 Closed Loop 제어 시스템 입니다. 모터에 장착된 고정도 엔코더에 의해 항상 현재위치를 파악하고 있기 때문에 탈조가 발생하지 않는 서보 시스템 입니다. (단, 속도, 부하 조건 감안하여 정상적인 모터선정이 이루어 졌을 때)
1. 탈조에 의한 위치 오차 없이 확실한 위치 결정이 가능2. 정지 시에는 안정된 유지력을 갖고 있고, 기계 진동 등의 외력에 의해 위치 오차가 생겨도 자동적으로 목표 위치로 복귀 합니다.3. Open-Loop 제어 스테핑 모터의 경우 탈조를 고려하여 모터 토크의 약 50% 정도 밖에 사용하지 못하지만 Ezi-SERVO는 100% 사용 가능합니다.
탈조 발생시 해결방법
▶ 토크 부족時1. 가감속 조정 – 급격한 가속/감속은 장비 진동의 원인이 됩니다.2. 구동속도조정 – 스텝모터 원리상 속도가 낮을수록 토크가 커지는 구조이기 때문입니다3. 모터 재선정 – 토크부족으로 인해 탈조 발생시 모터를 재선정하여 적용하십시오.
▶ 관성에 의한 탈조時1. 감속기 적용 – 모터선정시의 관성모멘트 비율 K 값이 30이하가 되도록 감속기를 적용2. 모터 재선정 – 모터가 가지고 있는 Rotor Inertia 값이 큰 모터를 선정
-
Q
23. 벨트/풀리를 사용하고자 하는데 과거에는 일반 서보를 사용했었습니다. 파스텍 제품으로 대체하려고 할 때 유리한 점은 어떤 것들이 있나요?
-
A
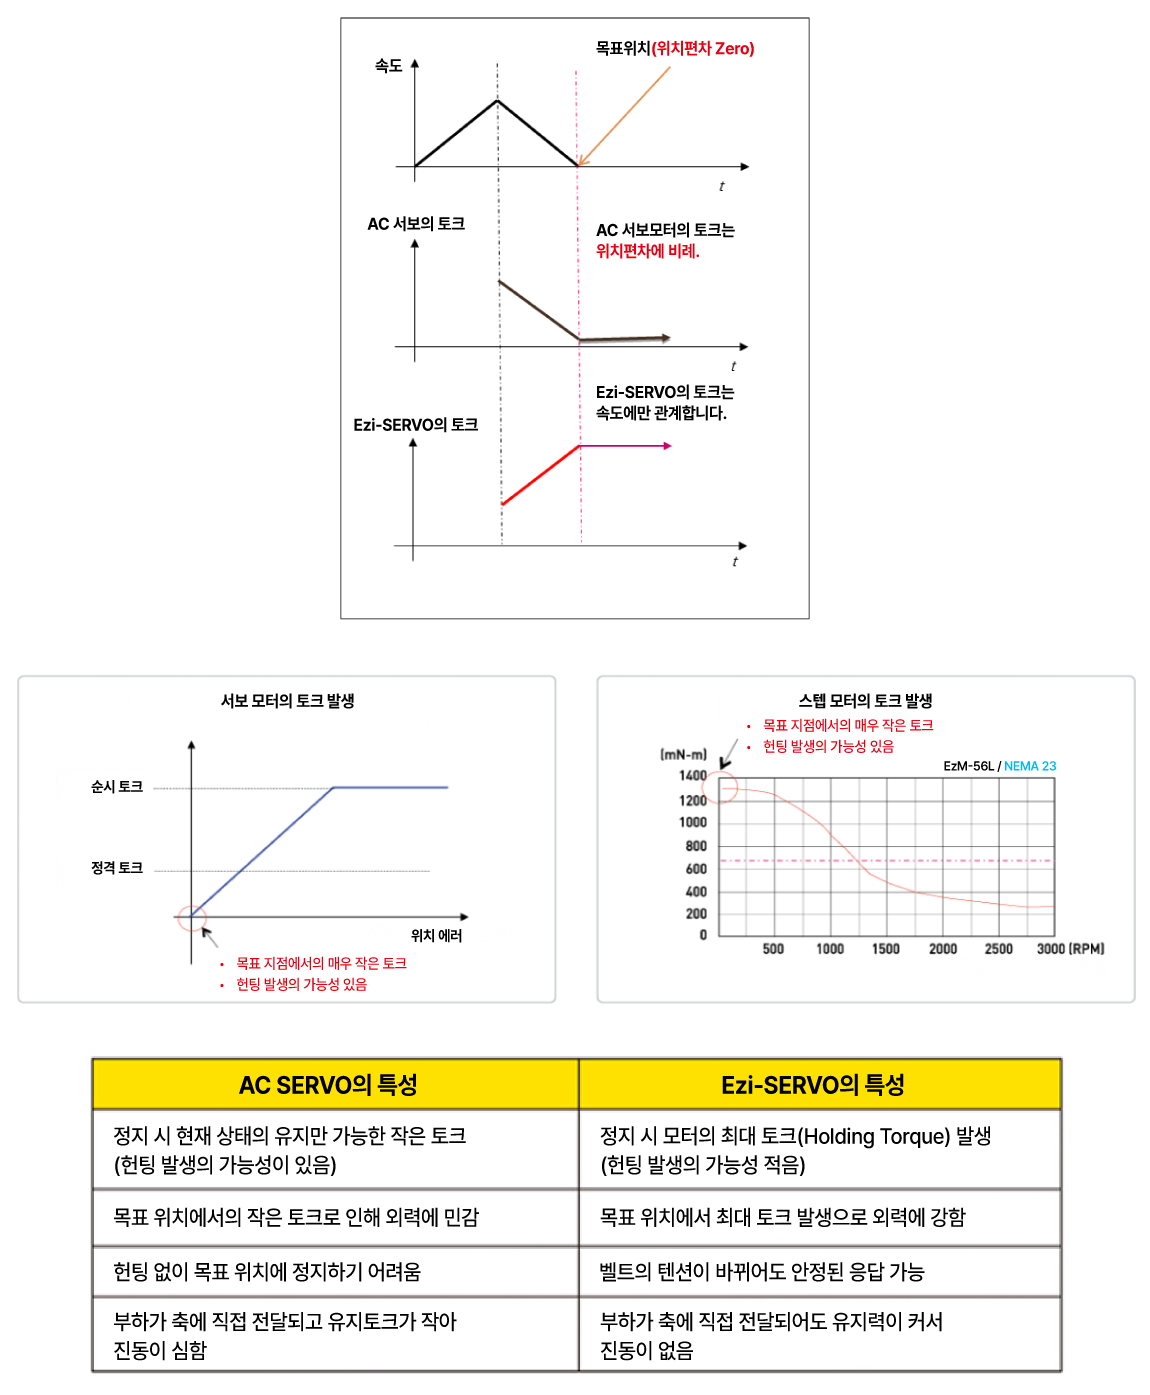
스텝모터의 중요한 특징은 정지 시 토크(Holding Torque)가 가장 크다는 것입니다.이는 정지 또는 저속 운전 조건에서는 동급의 서보 모터보다 토크가 우월하다는 것입니다. 따라서 다음의 예시를 보면 벨트 풀리 시스템에서는 스테핑 모터가 유리한 것을 알 수 있습니다.
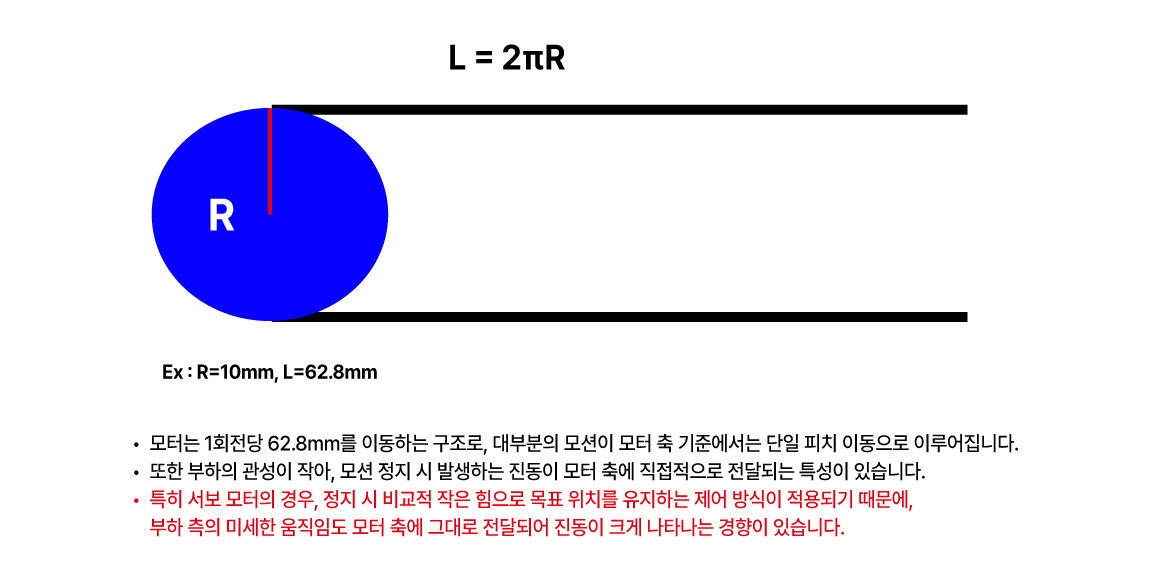
· 파스텍 제품 Ezi-SERVO는 모터 정지 시 최대 토크 (Holding Torque)를 발휘하는 스텝 모터의 특성을 이용하기 때문에 일반 서보 시스템에서 성능 향상을
위해 필요한 게인 조정이 필요하지 않는 서보 시스템입니다.
· 일반적인 서보 시스템에서 문제가 되는 저강성의 부하 예를 들면 벨트 구동 시스템에는 최적의 제품입니다.
-
Q
16. Closed Loop 제어 시스템이란 무엇인가요?
-
A
기본적으로 Closed Loop 제어 시스템 즉, Closed Loop 제어 시스템이란, 출력 신호가 제어 동작에 직접적인 영향을 받는 시스템을 말합니다.
입력 신호와 피드백 신호의 차이가 오차 제어 동작 신호이며, 이 신호가 제어기에 전달되어 오차를 감소시키고 최종적으로는 시스템의 출력을 요구하는 수치에 도달하도록 하는 것입니다.
아래의 그림은 파스텍의 Closed Loop 제어 시스템을 설명하는 도식입니다.
Ezi-SERVO는 Closed Loop 제어 시스템이며, 모터에 장착된 고정도 엔코더에 의해 항상 현재 위치를 파악하고 있어 탈조가 발생하지 않는 서보 시스템이며, 엔코더 피드백에 의해 항상 현재 위치를 파악하며 필요 시 위치 보정을 합니다. (25μsec 주기)
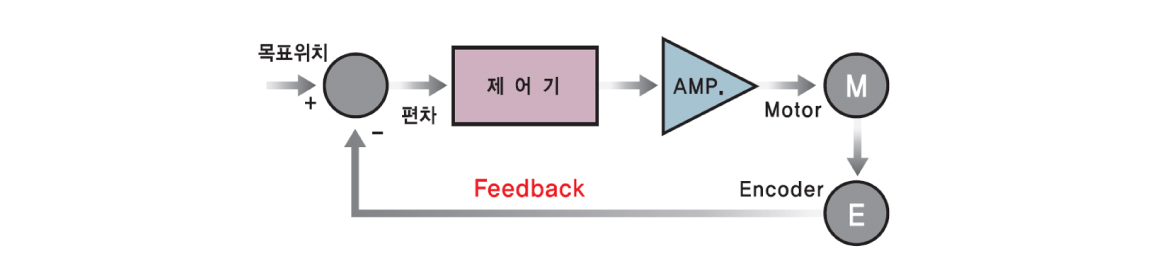
더불어 일반 서보 시스템처럼 엔코더에 의한 피드백을 받기 때문에 최근 “Step Servo” 라고 불리기도 합니다.
서보 모터 제어 시스템과 다른 점
1. 게인 조정이 필요하지 않습니다.
2. 정지 후 미세 진동 없이 안정된 목표 위치를 유지합니다.
3. 독자적인 제어 알고리즘에 의해 빠른 위치 결정이 가능합니다. (고속, 단피치 운동에 적합)
4. 고속, 단피치 운동인 경우, Settling Time이 짧기 때문에 비전을 이용한 검사 장비 등에서 우수한 성능을 발휘합니다.
또한 일반 Open Loop 제어 스텝핑 모터 시스템과는 다른 다양한 차이점들을 가지고 있습니다. 그 차이점들은 아래 설명을 참조해 주세요.
Open-Loop 제어 스텝핑 모터 시스템과 다른 점
1. 탈조에 의한 위치 오차 없이 정확한 위치 결정이 가능합니다.
2. 정지 시는 안정된 유지력을 갖고 있고, 기계 진동 등의 외력에 의한 위치 오차가 생겨도 자동적으로 목표 위치로 복귀합니다.
3. Open-Loop 제어 스텝핑 모터의 경우 탈조를 고려하여 모터 토크의 약 50%정도 밖에 사용하지 못하지만 Ezi-SERVO는 100% 사용 가능합니다.
4. Open-Loop 스텝핑 모터는 부하의 변동에 관계 없이 모든 동작 속도에서 정전류 구동을 하지만 Ezi-SERVO는 부하에 따라 전류를 제어하기 때문에 고속 운전이 가능합니다.(최고 속도 : 3000[rpm])


